


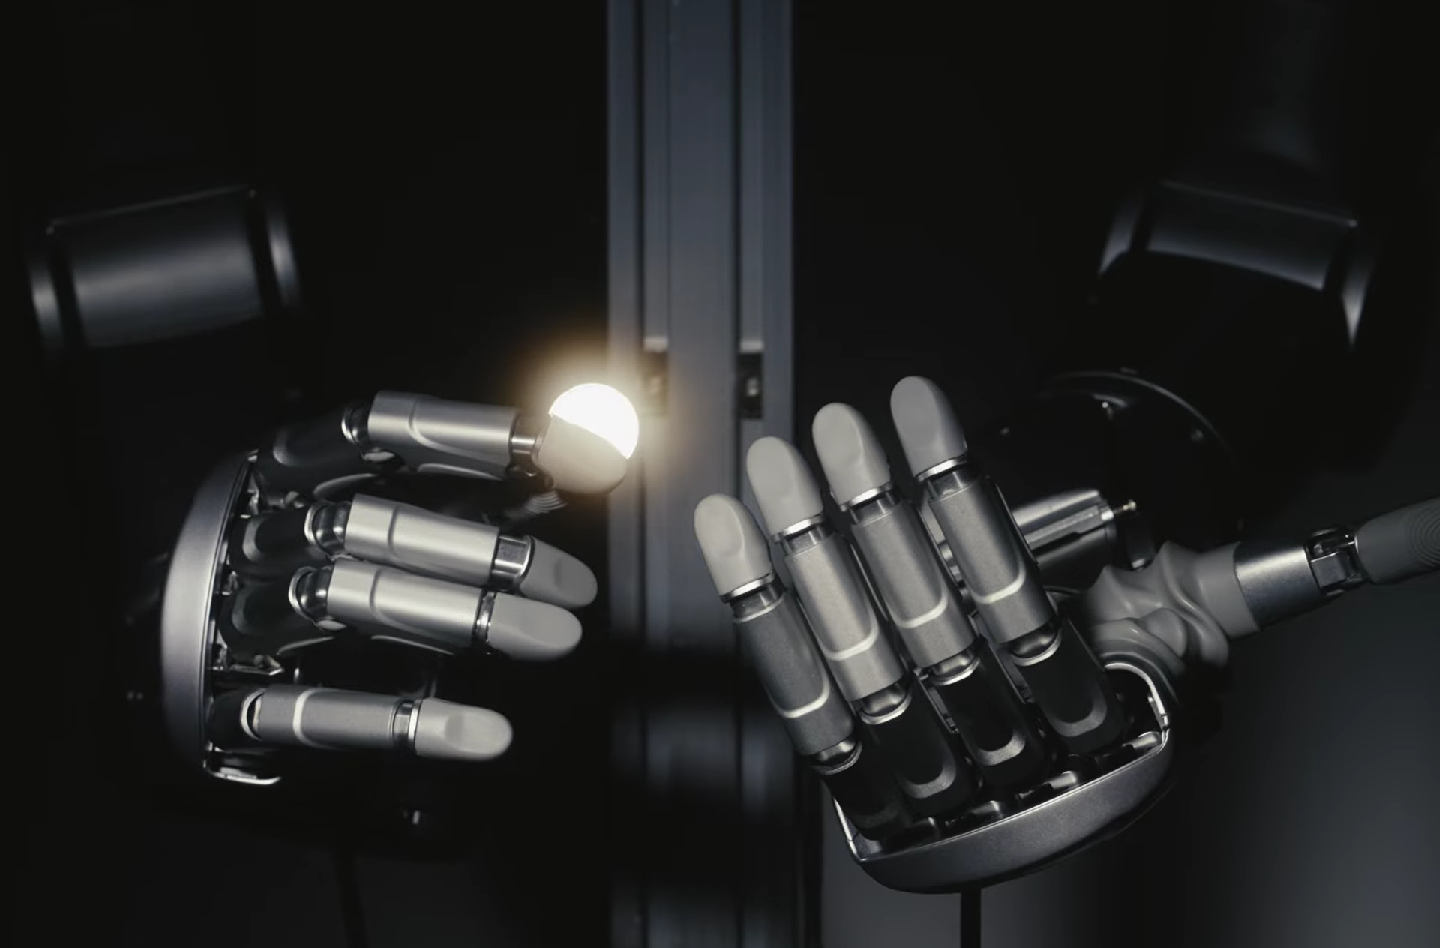
Trong màn trình diễn, LinkerBot cho thấy bàn tay robot LinkerHand O30 có thể phối hợp các ngón tay để xử lý những vật thể rất nhỏ như lá bài và đồng xu.
Đây là những thao tác tưởng chừng đơn giản với con người nhưng lại đòi hỏi mức độ kiểm soát vận động tinh rất cao đối với robot.
Robot thực hiện 3 màn ảo thuật bằng các ngón tay
LinkerBot đã thử nghiệm khả năng khéo léo của LinkerHand O30 thông qua 3 màn ảo thuật gồm biến đổi lá bài, kéo một chiếc ô tô đồ chơi ra khỏi lá bài và làm biến mất một đồng xu.
Trong mỗi màn trình diễn, các ngón tay robot được điều khiển độc lập để phối hợp với nhau, tạo ra những chuyển động nhanh và chính xác.
Bàn tay có thể giữ, xoay và thao tác với những lá bài mỏng hoặc đồng xu nhỏ mà không cần dựa vào một tư thế cầm cố định.
Những màn biểu diễn này cho thấy O30 không chỉ có khả năng cầm nắm vật thể mà còn có thể thực hiện các thao tác phức tạp, yêu cầu sự phối hợp đồng thời giữa nhiều khớp.
Đây chính là một trong những yếu tố quan trọng để robot hình người có thể tiến gần hơn tới khả năng thao tác linh hoạt như con người.
(Video thử nghiệm khả năng khéo léo của LinkerHand O30 thông qua 3 màn ảo thuật. Nguồn: LinkerBot)
Được thành lập vào năm 2023, LinkerBot đã phát triển nhiều mẫu bàn tay robot với số bậc tự do khác nhau, hướng tới các nhu cầu ứng dụng đa dạng.
Trong đó, O30 được thiết kế với số bậc tự do cao nhằm phục vụ những nhiệm vụ cần độ linh hoạt và chính xác lớn.
20 khớp chủ động tạo chuyển động giống bàn tay người
Điểm đáng chú ý nhất của LinkerHand O30 là kiến trúc truyền động trực tiếp, với 20 bậc tự do chủ động. Mỗi khớp có thể được điều khiển độc lập, qua đó cho phép các ngón tay thực hiện những chuyển động phức tạp thay vì chỉ mở hoặc đóng đồng thời.
Bàn tay robot sử dụng động cơ không chổi than kết hợp hệ thống truyền động chính xác, nhằm đạt mật độ công suất cao trong khi vẫn duy trì trọng lượng tương đối nhẹ.
Bàn tay robot O30 nặng khoảng 730 gram và được thiết kế để có thể nhanh chóng lắp đặt, tích hợp vào các hệ thống robot khác nhau.
LinkerBot cho biết O30 có thể đóng vai trò như một nền tảng phần cứng phục vụ nghiên cứu robot tiên tiến và huấn luyện các mô hình AI về thao tác khéo léo.
Ngoài ra, thiết bị cũng có thể được sử dụng như bộ phận chấp hành cuối trong các hệ thống robot công nghiệp và những ứng dụng thực tế.
Về khả năng kết nối, bàn tay robot O30 hỗ trợ giao tiếp thông qua CAN và CAN FD, đồng thời có thể tiếp nhận lệnh điều khiển với tần suất lên tới 500 lần mỗi giây.
Bàn tay có khả năng lặp lại vị trí với độ chính xác ±0,20mm, giúp xử lý các vật thể nhỏ hoặc dễ hư hỏng một cách chính xác hơn.
O30 có thể mở hoặc đóng hoàn toàn trong khoảng 0,8 giây và hoạt động với nguồn điện một chiều 24-48 V.
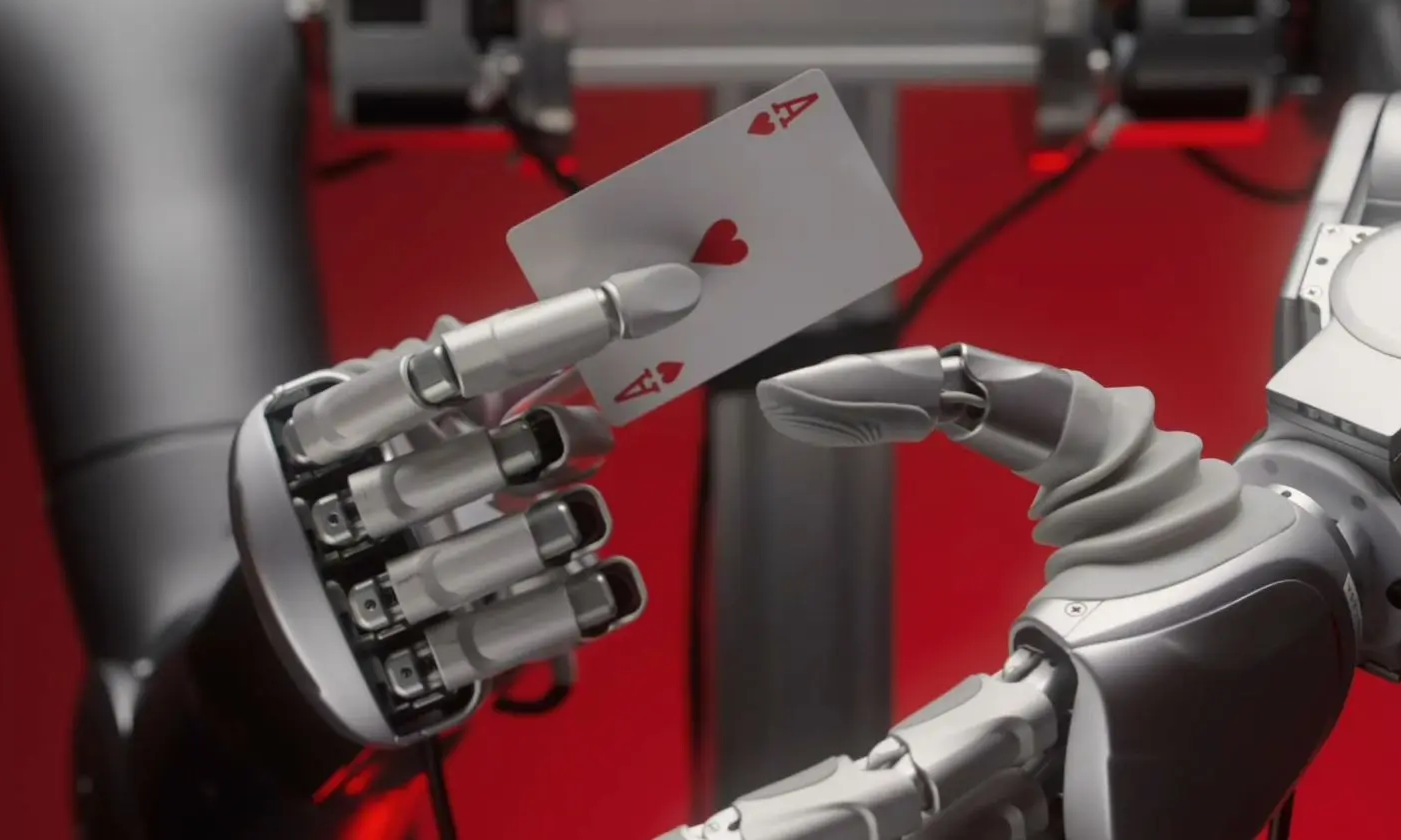
Không chỉ tập trung vào vận động tinh, LinkerHand O30 còn được thiết kế để tạo ra lực cầm nắm đáng kể. Theo LinkerBot, bàn tay có thể chịu tải tối đa lên tới 30kg.
Ngón cái có thể tạo lực đầu ngón tay tối đa 24N, trong khi lực kẹp ngang bằng bốn ngón đạt 30N và lực nắm bằng cả năm ngón lên tới 70N.
Nhờ đó, O30 có thể thực hiện nhiều kiểu cầm nắm và thao tác khác nhau thay vì phụ thuộc vào một kiểu kẹp duy nhất.
Hệ thống truyền động trực tiếp cũng được thiết kế để kiểm soát chính xác cả vị trí và mô-men xoắn trong vòng kín.
LinkerBot cho biết động cơ không chổi than cùng cơ cấu truyền động bánh vít giúp O30 thực hiện những chuyển động nhỏ và chính xác, phù hợp với các công việc như lắp ráp linh kiện hoặc xử lý những vật thể dễ hư hỏng.
LinkerBot hướng O30 tới những lĩnh vực sản xuất đòi hỏi độ chính xác cao như điện tử, ô tô và hàng không vũ trụ.
Sự kết hợp giữa 20 khớp độc lập, khả năng định vị chính xác, trọng lượng tương đối thấp và lực cầm nắm lớn có thể giúp robot hình người thực hiện những nhiệm vụ mà trước đây vốn phụ thuộc nhiều vào bàn tay con người.
(Theo IE, Gizmochina)
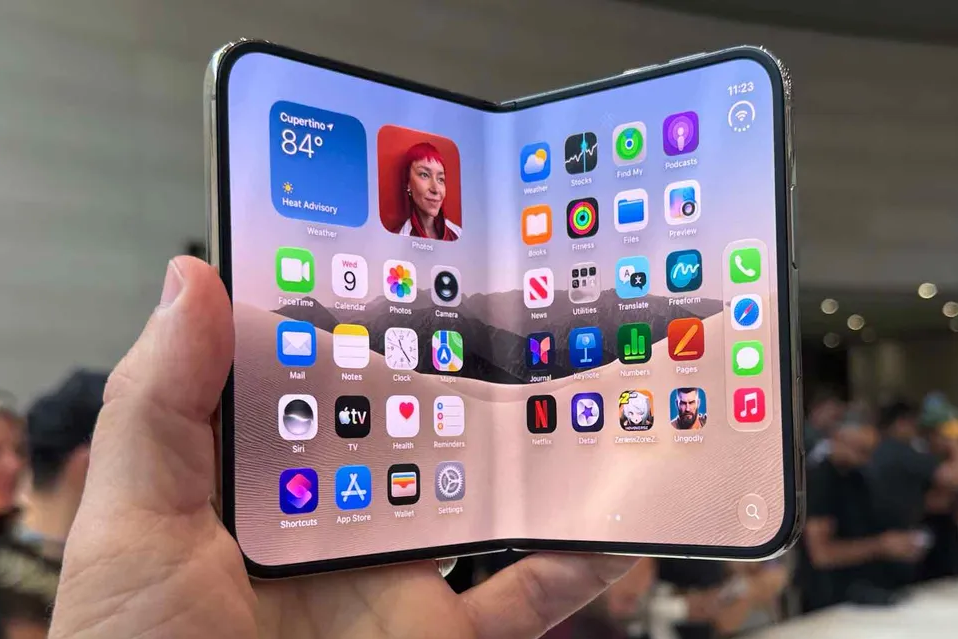
iPhone Duo hé lộ điều gì tương lai smartphone?iPhone Duo có thể trở thành thử nghiệm đầu tiên cho một cách tiếp cận hoàn toàn mới về thiết kế và điều hướng trên smartphone.

